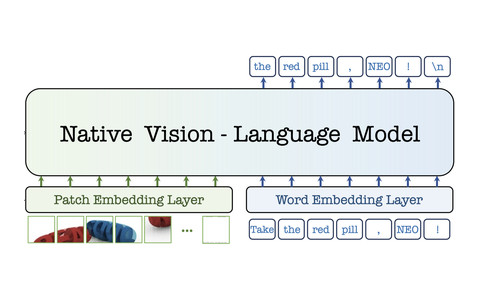
NEO-VLA 공개, 로봇이 움직일 때 이미지 중간 정보까지 본다
이미지 처리 중간에 나오는 정보까지 읽어 로봇 동작을 만드는 연구 모델이다. 가상환경 시험에서는 높은 성공률을 보고했지만, 물체 위치와 목표가 달라진 시험에서는 성적이 크게 떨어졌다.
2026년 11월 11일 수요일
이미지 처리 중간에 나오는 정보까지 읽어 로봇 동작을 만드는 연구 모델이다. 가상환경 시험에서는 높은 성공률을 보고했지만, 물체 위치와 목표가 달라진 시험에서는 성적이 크게 떨어졌다.